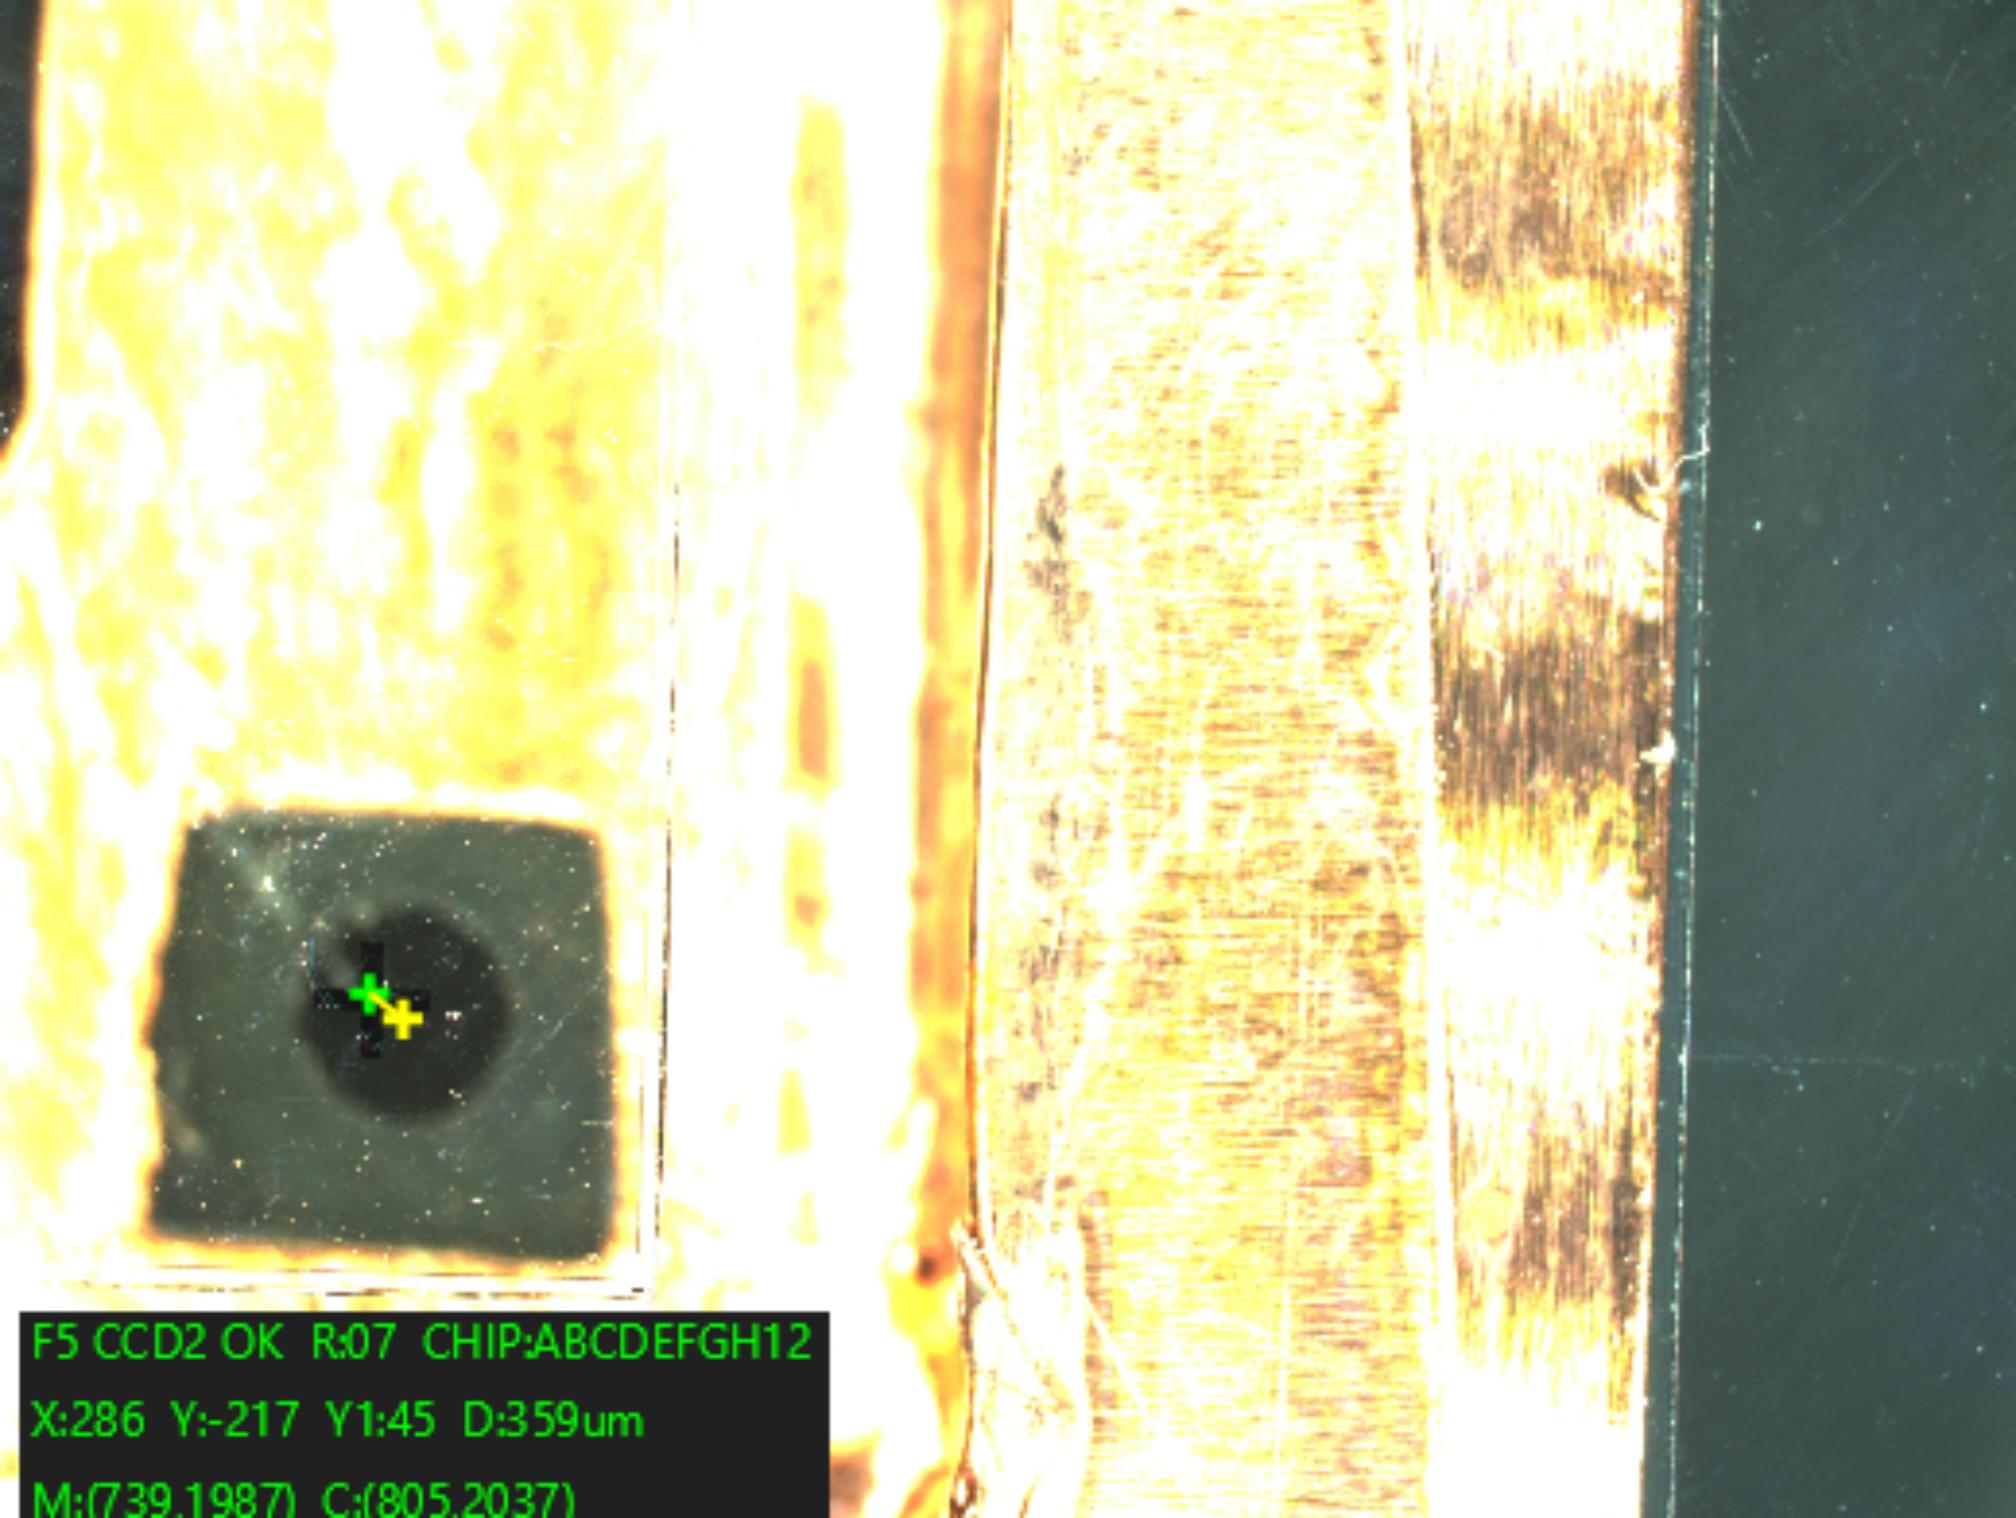
基準特徴の位置と方向を把握
外観検査は異常の有無を、画像位置合わせは基準の位置と方向を評価します。マーク、円孔、エッジを基準特徴として検討します。
- マーク・特徴中心の位置検出
- 円孔・エッジ・輪郭を基準に利用
- X/Y オフセット・角度ずれの評価
キャリブレーションと座標変換
画素単位の変位は適切な校正で実寸へ変換します。設備補正には軸方向、原点、符号、単位の統一が必要です。レンズ歪みとワーク高さも考慮します。
- 画像・設備の座標系を定義
- 画素から実寸への変換を検証
- 既知の移動量で方向と倍率を確認
繰り返し精度と測定誤差を個別に検証
同一ワークの繰り返し撮像で位置検出の再現性を評価し、既知変位や基準器で測定誤差を確認します。必要に応じて照明、振動、高さの変動も試験します。
検出失敗時の処理を定義
有効な特徴数、認識失敗時の動作、タイムアウト、結果確認を取り決めます。基準を検出できない場合に、有効な補正値として扱わない設計にします。
- 成功・失敗の判定条件を定義
- PLC データ形式・単位・交信手順を確認
- 撮像から結果出力までの時間を測定
よくあるご質問
画像中心を基準にする必要がありますか?
必須ではありません。座標定義を統一すれば、画像中心、教示位置、校正済みの設備位置を基準として利用できます。
μm 単位の画素分解能は位置決め精度と同じですか?
同じではありません。校正、特徴検出、繰り返し精度、設備機構も結果に影響します。